第 10 章:空间分析 - 栅格工具
[事实与研判分离说明] 本章信息源:GeoLibre 官方用户指南处理工具(https://geolibre.app/user-guide/processing/)、Roadmap 标注说明:[已核实] = 有明确来源;[待核实] = 来源单一或存疑;[推断] = 合理推测 手册内容最后更新:2026-09-04
10.1 栅格工具概览
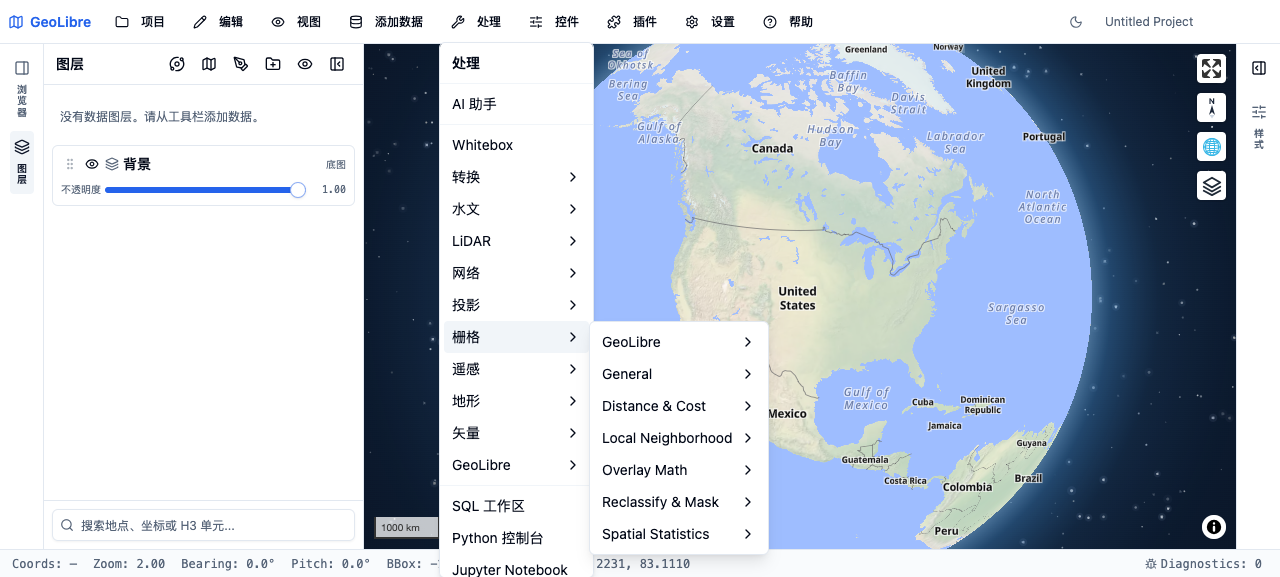 Raster 子菜单分类:地形分析、变换、转换、统计、代数等
10.1.1 栅格分析引擎
GeoLibre 的栅格分析通过可选的 Python sidecar 运行 rasterio 实现:[已核实] https://geolibre.app/user-guide/processing/
执行模式:
- Sidecar 模式(推荐):本地 rasterio,功能完整
- 客户端回退:部分简单操作在浏览器内完成
[已核实] https://geolibre.app/user-guide/processing/
10.1.2 工具分类
Processing -> Raster 包含以下工具类别:[已核实] https://geolibre.app/user-guide/processing/
- 地形分析(Hillshade、Slope、Aspect)
- 栅格变换(Reproject、Resample、Clip)
- 栅格转换(Polygonize、Contour)
- 栅格统计(Zonal、Focal Statistics)
- 栅格代数(Raster Calculator、Reclassify)
- 镶嵌(Mosaic)
- 光谱指数(Spectral Index Toolbox)
- 地理配准(Georeferencer)
- 插值(IDW / Kriging,v1.3+)
10.2 山体阴影(Hillshade)
10.2.1 功能说明
山体阴影通过模拟光照效果增强地形可视化。[已核实] https://geolibre.app/user-guide/processing/
输入:DEM(数字高程模型)栅格 输出:灰度山体阴影栅格
10.2.2 参数
| 参数 | 说明 | 典型值 |
|---|---|---|
| 太阳方位角 | 光源方向(0-360度) | 315(西北) |
| 太阳高度角 | 光源仰角(0-90度) | 45 |
| Z 因子 | 高程缩放因子 | 1 |
[推断] 参数基于通用山体阴影算法和 GeoLibre 功能推断。
10.2.3 应用场景
- 地形图制作
- 地貌特征识别
- 与彩色 DEM 叠加增强立体感
10.3 坡度(Slope)
10.3.1 功能说明
计算每个像元的坡度(坡面与水平面的夹角)。[已核实] https://geolibre.app/user-guide/processing/
输入:DEM 栅格 输出:坡度栅格(单位:度或百分比)
10.3.2 输出值
- 度(Degrees):0-90 度,0 为平地,90 为垂直
- 百分比(Percent):rise/run * 100,0% 为平地
[推断] 输出单位基于通用坡度算法推断。
10.4 坡向(Aspect)
10.4.1 功能说明
计算每个像元的坡向(坡面朝向下坡方向)。[已核实] https://geolibre.app/user-guide/processing/
输入:DEM 栅格 输出:坡向栅格(单位:度,0=北,90=东,180=南,270=西)
10.4.2 特殊情况
- 平地(坡度为 0)的坡向值为 -1 或 NoData
- 北向坡(0度)和南向坡(180度)的植被、日照条件差异显著
[推断] 平地坡向处理基于通用坡向算法推断。
10.5 重投影(Reproject)
10.5.1 功能说明
将栅格数据从一个坐标参考系统转换到另一个。[已核实] https://geolibre.app/user-guide/processing/
参数:
- 目标 CRS(EPSG 代码或 WKT)
- 重采样方法
10.5.2 重采样方法
| 方法 | 适用场景 |
|---|---|
| 最近邻(Nearest Neighbor) | 分类数据,保持原始值 |
| 双线性(Bilinear) | 连续数据,平滑结果 |
| 立方卷积(Cubic Convolution) | 连续数据,更平滑 |
[推断] 重采样方法基于 rasterio 标准方法和 GeoLibre 功能推断。
10.6 重采样(Resample)
10.6.1 功能说明
改变栅格的空间分辨率(像元大小)。[已核实] https://geolibre.app/user-guide/processing/
升采样(增大分辨率/减小像元):增加像元数量,需要插值 降采样(减小分辨率/增大像元):减少像元数量,需要聚合
10.6.2 参数
- 目标分辨率:输出像元大小
- 重采样方法:同上
10.7 裁剪(Clip)
10.7.1 功能说明
用矢量要素裁剪栅格,只保留裁剪范围内的像元。[已核实] https://geolibre.app/user-guide/processing/
输入:
- 栅格图层
- 矢量图层(裁剪边界)
输出:裁剪后的栅格
10.8 矢量化(Polygonize)
10.8.1 功能说明
将分类栅格转换为矢量多边形。[已核实] https://geolibre.app/user-guide/processing/
输入:分类栅格(如土地利用分类) 输出:面图层,每个类别一个多边形(或多个,如果有不连续区域)
10.8.2 参数
- 字段名称:存储类别值的字段名
- 8连通/4连通:像元连接性定义
[推断] 参数基于 GDAL polygonize 工具和 GeoLibre 功能推断。
10.9 等高线(Contour)
10.9.1 功能说明
从 DEM 栅格提取等高线。[已核实] https://geolibre.app/user-guide/processing/
输入:DEM 栅格 输出:线图层(等高线)
10.9.2 参数
| 参数 | 说明 |
|---|---|
| 等高距 | 相邻等高线的高程差 |
| 起始高程 | 第一条等高线的高程 |
| 最大/最小高程 | 生成范围限制 |
10.10 分区统计(Zonal Statistics)
10.10.1 功能说明
计算矢量区域范围内栅格的统计值。[已核实] https://geolibre.app/user-guide/processing/
输入:
- 栅格图层(数值数据)
- 矢量图层(区域边界,面类型)
输出:矢量图层,新增统计字段
10.10.2 统计指标
| 指标 | 说明 |
|---|---|
| Mean | 平均值 |
| Median | 中位数 |
| Std Dev | 标准差 |
| Min | 最小值 |
| Max | 最大值 |
| Range | 范围 |
| Sum | 总和 |
| Count | 像元数 |
[推断] 统计指标基于通用分区统计工具和 GeoLibre 功能推断。
10.11 焦点统计(Focal Statistics)
10.11.1 功能说明
对每个像元,计算其邻域内的统计值。[已核实] https://geolibre.app/user-guide/processing/
邻域定义:
- 矩形:3x3、5x5 等
- 圆形:指定半径
10.11.2 统计方法
- Mean、Median、Mode
- Min、Max、Range
- Std Dev、Variety
[推断] 焦点统计方法基于通用焦点统计工具和 GeoLibre 功能推断。
10.12 栅格计算器(Raster Calculator)
10.12.1 功能说明
基于像元值的代数运算生成新栅格。[已核实] https://geolibre.app/user-guide/processing/
支持的运算:
- 算术:+、-、*、/、^、%
- 逻辑:AND、OR、NOT、XOR
- 比较:=、!=、<、>、<=、>=
- 条件:IF/THEN/ELSE
10.12.2 表达式示例
# NDVI 计算
(band4 - band3) / (band4 + band3)

# 坡度筛选(只保留坡度 < 15 度的区域)
IF(slope < 15, 1, 0)

# 多波段合成
band1 * 0.3 + band2 * 0.5 + band3 * 0.2
[推断] 表达式语法基于通用栅格计算器和 GeoLibre 功能推断。
10.13 重分类(Reclassify)
10.13.1 功能说明
将栅格像元值按规则重新分类。[已核实] https://geolibre.app/user-guide/processing/
重分类方式:
- 单值映射:旧值 -> 新值
- 范围映射:最小值-最大值 -> 新值
- 表映射:从 CSV/表加载映射规则
10.14 镶嵌(Mosaic)
10.14.1 功能说明
将多个栅格图层合并为一个连续图层。[已核实] https://geolibre.app/user-guide/processing/
处理重叠:
- 第一个/最后一个优先
- 平均值
- 最小值/最大值
[推断] 重叠处理方式基于通用镶嵌工具和 GeoLibre 功能推断。
10.15 光谱指数工具箱(NDVI、NDWI、EVI)
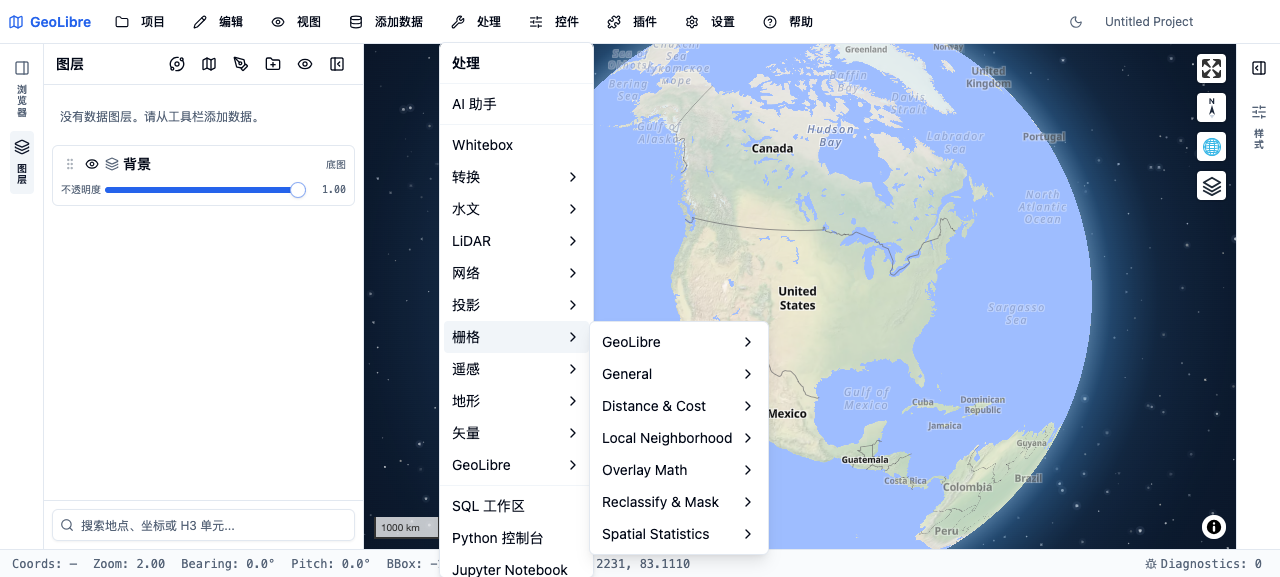 栅格 GeoLibre 工具列表,Spectral Index 中包含 NDVI 等指数
10.15.1 功能说明
光谱指数工具箱提供遥感常用植被/水体指数的一键计算。[已核实] https://geolibre.app/user-guide/processing/
内置指数:
| 指数 | 公式 | 用途 |
|---|---|---|
| NDVI | (NIR - Red) / (NIR + Red) | 植被健康度 |
| NDWI | (NIR - SWIR) / (NIR + SWIR) | 水体识别 |
| EVI | 2.5 * (NIR - Red) / (NIR + 6Red - 7.5Blue + 1) | 增强植被指数 |
10.15.2 波段预设
工具箱提供常见卫星传感器的波段预设:[已核实] https://geolibre.app/user-guide/processing/
- Landsat 8/9
- Sentinel-2
- 自定义波段配置
10.16 地理配准器(Georeferencer)
 1000+ 地理处理工具箱总览
10.16.1 功能说明
为未配准的栅格图像(如扫描地图、历史航拍图)添加地理参考。[已核实] https://geolibre.app/user-guide/processing/
工作流:
- 加载未配准图像
- 在图像上标记控制点(GCP)
- 为每个 GCP 输入对应的地理坐标
- 选择变换模型
- 执行配准
10.16.2 变换模型
| 模型 | 最少 GCP | 适用场景 |
|---|---|---|
| 仿射(Affine) | 3 | 一般情况 |
| 投影(Projective) | 4 | 透视变形 |
| 多项式 1 阶 | 3 | 简单变形 |
| 多项式 2 阶 | 6 | 复杂变形 |
[推断] 变换模型基于通用地理配准工具和 GeoLibre 功能推断。
10.16.3 配准精度
- RMS 误差(均方根误差)评估配准精度
- 建议 RMS < 1 个像元
- 可删除误差过大的 GCP 后重新计算
[推断] 配准精度评估基于通用地理配准工具推断。
10.17 IDW / Kriging 插值(v1.3+)
10.17.1 功能说明
v1.3 引入的点图层到连续栅格表面的插值工具。[已核实] https://geolibre.app/roadmap/ (v1.3 更新)
IDW(反距离加权):
- 基于已知点距离的加权平均
- 距离越近权重越大
- 简单、计算快
Kriging(克里金):
- 基于变异函数的最优无偏插值
- 提供预测方差估计
- 更精确但计算复杂
10.17.2 参数
| 参数 | IDW | Kriging |
|---|---|---|
| 幂指数 | 距离权重衰减速率 | - |
| 搜索半径 | 参与计算的最大距离 | 变程(Range) |
| 最小点数 | 参与计算的最少点数 | 最少点数 |
| 变异函数模型 | - | 球形、指数、高斯 |
[推断] 参数基于通用插值算法和 GeoLibre 功能推断。
10.18 本章小结
GeoLibre 的栅格工具集覆盖地形分析、栅格变换、统计分析和遥感指数:
- 地形分析:Hillshade、Slope、Aspect
- 栅格变换:Reproject、Resample、Clip
- 栅格转换:Polygonize、Contour
- 栅格统计:Zonal Statistics、Focal Statistics
- 栅格代数:Raster Calculator、Reclassify
- 镶嵌:多栅格合并
- 遥感指数:NDVI、NDWI、EVI 工具箱
- 地理配准:扫描图像的地理参考
- 插值:IDW、Kriging(v1.3+)
栅格分析依赖 Python sidecar(桌面端)或客户端回退,功能完整度受执行环境限制。
本章信息源
- [1] GeoLibre 处理工具文档:https://geolibre.app/user-guide/processing/ [检索日期 2026-09-04]
- [2] GeoLibre Roadmap:https://geolibre.app/roadmap/ [检索日期 2026-09-04]